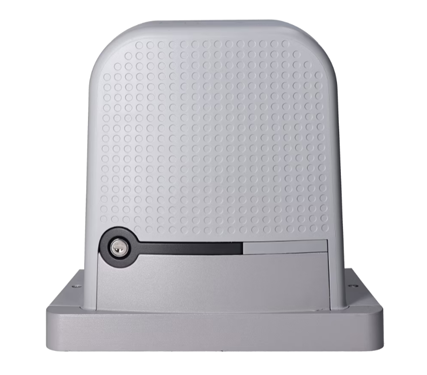
Einzelantrieb für Schiebetore bis 1000 kg/12 m, (230 V), NICE ROBO1000 (A)
| Verfügbarkeit: | innerhalb von 3 Tagen | Die Ware versenden wir normalerweise innerhalb von 3 Tagen. |
|---|
innerhalb von 3 Tagen
553,05 € inkl. MwSt.
| Gewicht |
|---|
| 12 kg |
Produktbeschreibung Einzelantrieb für Schiebetore bis 1000 kg/12 m, (230 V), NICE ROBO1000 (A)
NICE ROBO1000 ist 230V Antrieb für Schiebetore mit einem Gewicht von bis zu 1000 kg und einer Durchfahrtsbreite von bis zu 12 m. Er verfügt über eine integrierte Steuerung, einen Funkempfänger und einen elektromechanischen Endschalter. Der Antrieb ist nichtreversierbar. >>Handbuch herunterladen>>.
Antrieb Nice ROBO1000 nicht kompatibel mit den Sendern FLOR.
NICE ROBO1000: Montage, Anschluss und Einstellung
NICE ROBO1000 (RO1000) mit Steuerplatine ROA42 ist ein Antrieb für Schiebetore mit mechanischen Endschaltern und integriertem O-CODE-Empfänger mit 433,92 MHz. Das maximale Flügelgewicht beträgt 1 000 kg und die maximale Länge 12 m. Die Eignung der jeweiligen Kombination hängt auch vom Laufwiderstand, der Nutzung und den Umgebungsbedingungen ab; beide Maximalwerte können nicht automatisch gleichzeitig ausgeschöpft werden. Die Flügellänge entspricht nicht der lichten Durchfahrtsbreite.
Vor der Montage: Prüfen Sie die Kennzeichnung RO1000 und ROA42, den leichten manuellen Lauf über den gesamten Fahrweg, die stabilen Anschläge und den Platz zum Entriegeln. Der Netzanschluss und die Sicherheitsprüfung müssen von einer qualifizierten Fachkraft durchgeführt werden. Die Klemmen für die Signalleuchte führen 230 V; für Zubehör gibt es einen separaten 24-V-Ausgang.
Auswahl des Handsenders: NICE ROBO1000 mit ROA42-Platine ist nicht mit NICE-FloR-Sendern (FLOR) kompatibel. Der integrierte Empfänger verwendet die O-CODE-Codierung mit 433,92 MHz; geeignet sind zum Beispiel ON2E und ON4E.
| Schnellnavigation | |
|---|---|
| Antrieb auswählen | Montage |
| Verkabelung | Platine und Klemmen |
| Lichtschranken und STOP | Erste Inbetriebnahme |
| Einstellungen | Handsender |
| Zubehör | Diagnose |
| Technische Daten | |
| PDF-Handbuch | |
Mit NICE ROBO1000 kompatibles Zubehör
Die aufgeführten Produkte entsprechen den Anschlüssen und Schnittstellen der ROA42-Platine. Prüfen Sie bei der Auswahl Spannung, Kontaktart und Stromaufnahme. Der Funkempfänger für die Handsender ist bereits integriert. Für die normale Bedienung wird daher kein zusätzlicher steckbarer Funkempfänger benötigt.
| Was | Warum | Typ |
|---|---|---|
| Signalleuchte | Warnt vor der Torbewegung und verfügt außerdem über eine Antenne für die Fernbedienung. | NICE ELAC, LED-Signalleuchte mit integriertem Blinkgeber und Antenne für 230-V-AC-Ausgang an den Klemmen 4–5. |
| Lichtschranken | Unterbrechen des Lichtstrahls schützt den Durchfahrtsbereich. | Relaisausführung NICE EPM mit NC-Kontakt für die Standardverdrahtung PHOTO. Bei dem Lichtschrankentest prüfen Sie die Einstellung der Lichtschranken und bei der Torprüfung auch deren Funktion. BlueBUS-Lichtschranken werden nicht an PHOTO angeschlossen. |
| Handsender | Fernbedienung und je nach Speicherungsmodus auch separate Befehle. | O-CODE 433,92 MHz: Era One ON2E oder ON4E; Anlernen im Modus I oder II. FloR ist nicht kompatibel. |
| Antenne | Kann den Empfang bei schwachem Signal verbessern. | Antenne in der Signalleuchte ELAC oder separate 433,92-MHz-Antenne NICE ABFKIT; Eingang 1–2, RG58-Kabel. |
| Schlüsselschalter | Bedienung vor Ort ohne Handsender. | NICE EKSEU, potenzialfreier NO-Kontakt an 9–13 SbS. |
| Zahnstange | Überträgt die Bewegung des Ritzels auf den Torflügel. | Stahlzahnstange M4; bei der Montage einen Abstand von etwa 2 mm. |
| WLAN-Schnittstelle | Anpassung unterstützter Einstellungen über die MyNice-Pro-App. | NICE BiDi-WiFi; Anschluss am BusT4-Steckverbinder. |
| Programmiergerät | Fachgerechte Diagnose und erweiterte Einstellungen. | Schnittstelle IBT4N mit Oview oder ProView; Anschlussart. |
Addieren Sie die Stromaufnahme der an den Klemmen 8–9 versorgten Geräte und beachten Sie deren Grenzwert von 100 mA. Ausgang für den Lichtschrankentest 8–12 hat ebenfalls einen Grenzwert von 100 mA. Bei einer höheren gleichzeitigen Stromaufnahme an beiden Ausgängen muss der Monteur die Belastbarkeit der ROA42-Platine prüfen. Im Standby-Modus wird der Zubehör-Ausgang abgeschaltet. BiDi-WiFi, Oview und ProView werden über die BusT4-Schnittstelle angeschlossen, nicht an die Versorgungsklemmen 8–9.
Für welches Tor ist der ROBO1000 geeignet?
Berücksichtigen Sie bei der Auswahl gemeinsam das Gewicht und die Länge des Torflügels, den Laufwiderstand über den gesamten Fahrweg, die Anzahl der Öffnungen und die Umgebungsbedingungen. Der Monteur muss die zum Bewegen des Tors erforderliche Kraft messen und prüfen, ob sie über den gesamten Fahrweg innerhalb der Leistungsgrenzen des Antriebs liegt.
LEISTUNGSGRENZEN DES ANTRIEBS NICE ROBO1000
Gewicht und Länge sind separate Maximalwerte. Bei ihrer Kombination addieren Sie die Belastungsindizes aus der nachstehenden Tabelle.
| ROBO1000 | Maximum | Index beim Maximalwert |
|---|---|---|
| Flügellänge | 12 m | 50 % |
| Flügelgewicht | 1 000 kg | 60 % |
Ein 1 000 kg schwerer und 12 m langer Flügel hat einen Index von 110 % (60 % + 50 %). Ein Index über 100 % überschreitet den Grenzwert für den geeigneten Einsatz. Weitere ungünstige Faktoren erhöhen den Index; die jeweiligen Maximalwerte können daher nicht automatisch gleichzeitig ausgeschöpft werden.
LEBENSDAUER DES ANTRIEBS NICE ROBO1000
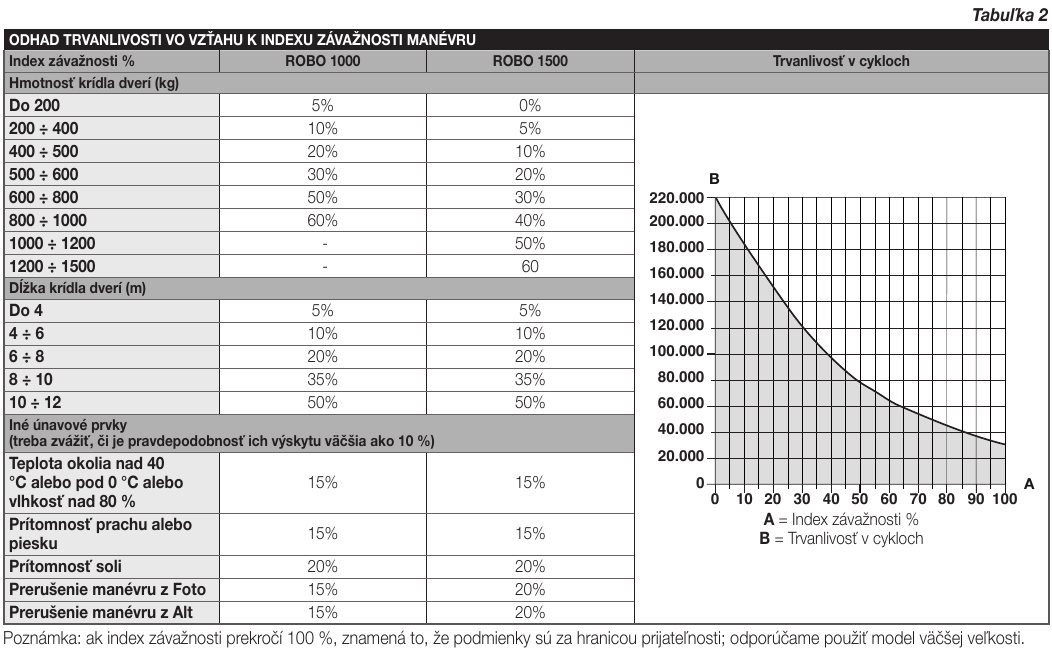
Addieren Sie den Gewichts- und Längenindex des Torflügels und berücksichtigen Sie weitere Faktoren, wenn deren Auftretenswahrscheinlichkeit über 10 % liegt. Lesen Sie im nachstehenden Diagramm die geschätzte Lebensdauer in Zyklen ab. Der Monteur muss die endgültige Eignung auch anhand der tatsächlich erforderlichen Kraft zum Bewegen des Tors überprüfen.
Beispiel: Ein Torflügel mit einem Gewicht von 300 kg und einer Länge von 5 m hat vor Berücksichtigung weiterer Einflussfaktoren einen Index von 10 % + 10 % = 20 %. Die geschätzte Anzahl der Zyklen wird bei einem Index von 20 % aus dem Diagramm abgelesen.
| Eigenschaften der gesamten Automatisierung | Index |
|---|---|
| Gewicht des Torflügels | |
| Bis 200 kg | 5 % |
| Über 200 bis 400 kg | 10 % |
| Über 400 bis 500 kg | 20 % |
| Über 500 bis 600 kg | 30 % |
| Über 600 bis 800 kg | 50 % |
| Über 800 bis 1.000 kg | 60 % |
| Länge des Torflügels | |
| Bis 4 m | 5 % |
| Über 4 bis 6 m | 10 % |
| Über 6 bis 8 m | 20 % |
| Über 8 bis 10 m | 35 % |
| Über 10 bis 12 m | 50 % |
| Weitere Einflussfaktoren (bei einer Auftretenswahrscheinlichkeit von über 10 %) | |
| Temperatur über 40 °C oder unter 0 °C oder Luftfeuchtigkeit über 80 % | 15 % |
| Staub oder Sand | 15 % |
| Salzhaltige Umgebung | 20 % |
| Unterbrechung des Bewegungsablaufs durch den Foto-Eingang | 15 % |
| Unterbrechung des Bewegungsablaufs durch den Alt-Eingang | 15 % |
| Lebensdauerdiagramm |
|---|
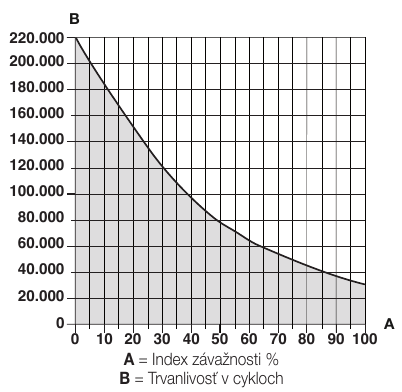 A = Index (%), B = Lebensdauer (Zyklen). Klicken Sie, um das NICE-Diagramm zu vergrößern. |
Wählen Sie bei einem Gesamtindex von über 100 % ein leistungsstärkeres Modell. Tabelle der Indizes und Lebensdauerdiagramm vergrößern.
Montage des Antriebs und der Endschalter
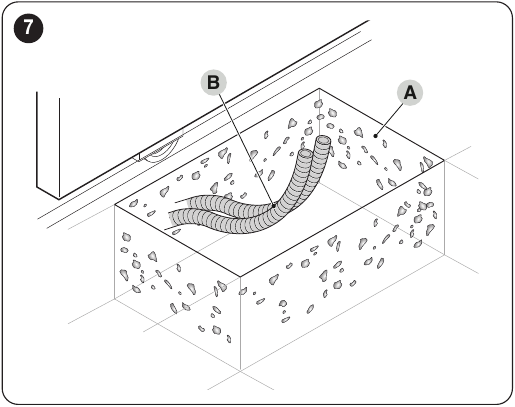
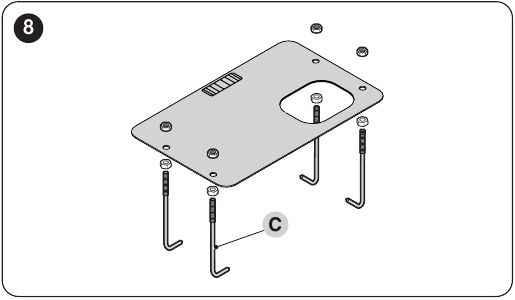
Bereiten Sie zunächst ein stabiles Fundament und Kabeldurchführungen vor. Montieren Sie anschließend den Antrieb und die M4-Zahnstange. Die nachfolgenden Abbildungen zeigen die Position der Montageplatte, des Ritzels und der Anschläge. Klicken Sie, um sie zu vergrößern.
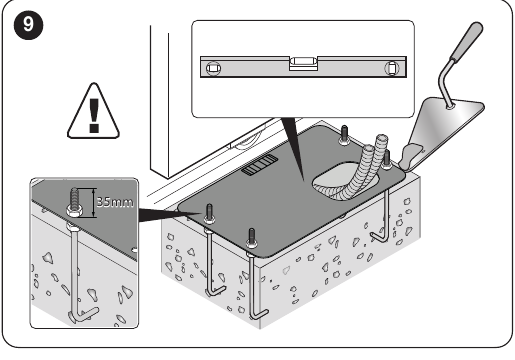
Zahnstange und mechanische Anschläge
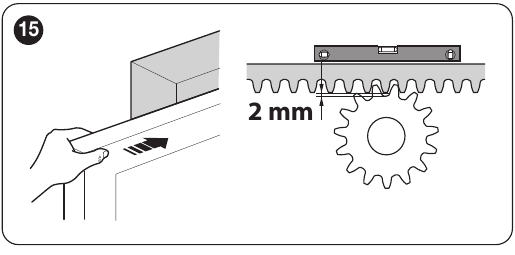
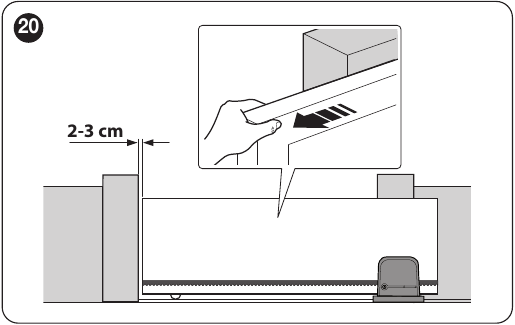
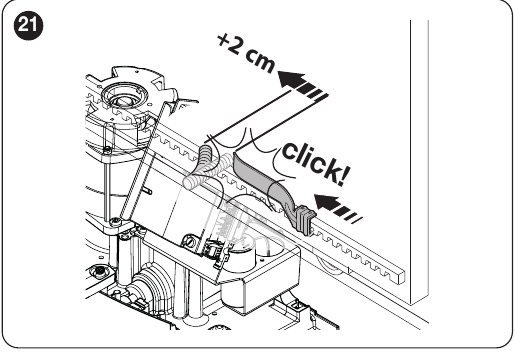
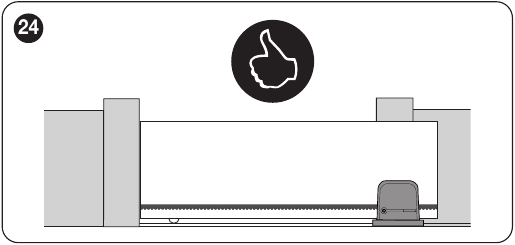
Die Zahnstange muss über den gesamten Verfahrweg in das Ritzel eingreifen; lassen Sie zwischen beiden etwa 2 mm Spiel. Das Gewicht des Tors darf das Ritzel nicht belasten. Stoppen Sie das Tor sowohl beim Öffnen als auch beim Schließen 2–3 cm vor dem mechanischen Anschlag. Schieben Sie den entsprechenden Endschalterhalter an der Zahnstange bis zum Einrasten des Schalters und anschließend mindestens weitere 2 cm. Prüfen Sie nach der Befestigung bei einer Testfahrt, ob das Tor anhält.
Montage links oder rechts
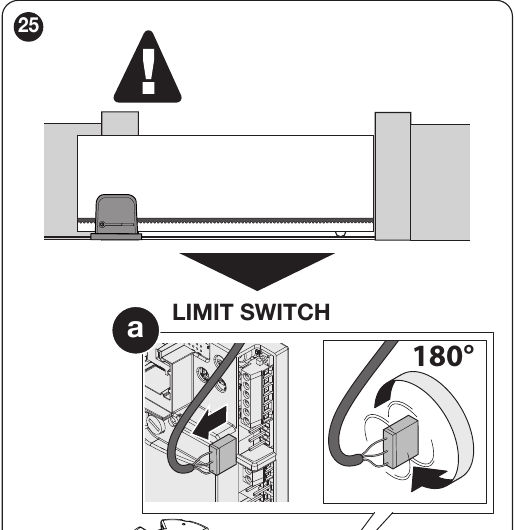
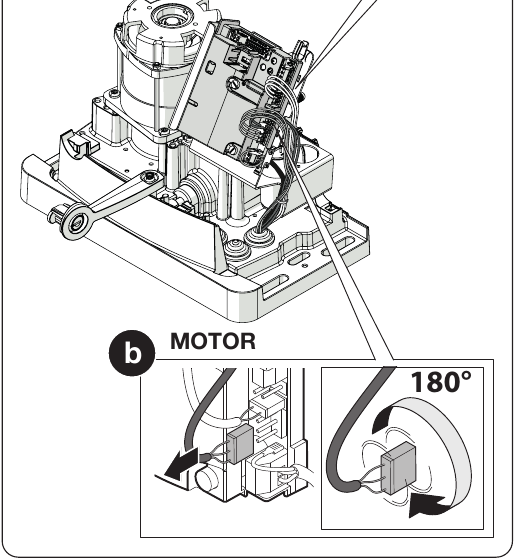
Der Antrieb ist werkseitig für die Montage auf der rechten Seite vorbereitet. Trennen Sie bei der Montage auf der linken Seite die Netzversorgung. Ziehen Sie gemäß den nachfolgenden Abbildungen den Endschalterstecker LIMIT SWITCH und Motorstecker MOTORheraus und drehen Sie beide um 180°; der Motor wird dabei nicht mechanisch gedreht. Prüfen Sie nach dem Anschließen die Bewegungsrichtung und die korrekte Zuordnung der Endschalter. Wiederholen Sie anschließend das Einlernen der Geräte. Entriegeln Sie das Tor mit dem Schlüssel erst, wenn es zum Stillstand gekommen ist.
Verkabelung vor dem Anschließen
Bereiten Sie die Kabel vor, bevor Sie den Antrieb befestigen. Bei einer abweichenden Kabelführung oder anspruchsvolleren Umgebungsbedingungen muss der Monteur den geeigneten Kabelquerschnitt und die erforderliche Kabellänge prüfen.
| Stromkreis | Kabel und Länge |
|---|---|
| 230-V-Zuleitung | 3 × 1,5 mm² bis 30 m; bei längeren Strecken z. B. 3 × 2,5 mm² und Erdung am Antrieb |
| 230-V-Warnleuchte | 2 × 1,5 mm² bis 10 m |
| Antenne | Koaxialkabel RG58 bis 10 m, empfohlen unter 5 m |
| Lichtschranken | TX 2 × 0,25 mm²; RX 4 × 0,25 mm², bis 30 m |
| Schlüsselschalter | Zwei Kabel mit 2 × 0,5 mm² oder ein Kabel mit 4 × 0,5 mm², bis 20 m. Für einen einzelnen NO-Kontakt an SbS genügt eine zweiadrige Leitung. |
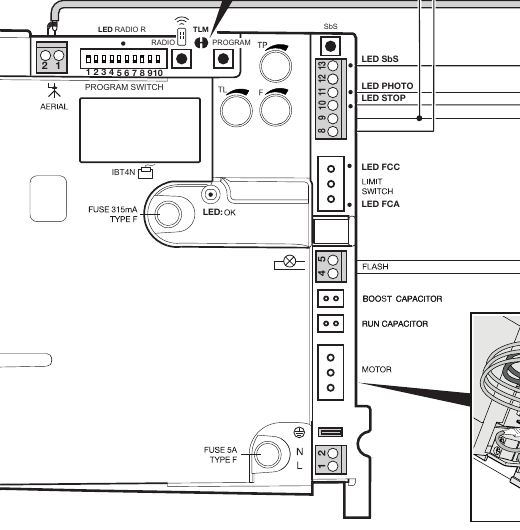
ROA42-Platine und Klemmen
Die Abbildung zeigt die Anschlussstellen, die Tasten PROGRAM und RADIO, die Trimmer TL/TP/F sowie die Programmierschalter. Schließen Sie die Kabel nur bei getrennter Netzversorgung an.
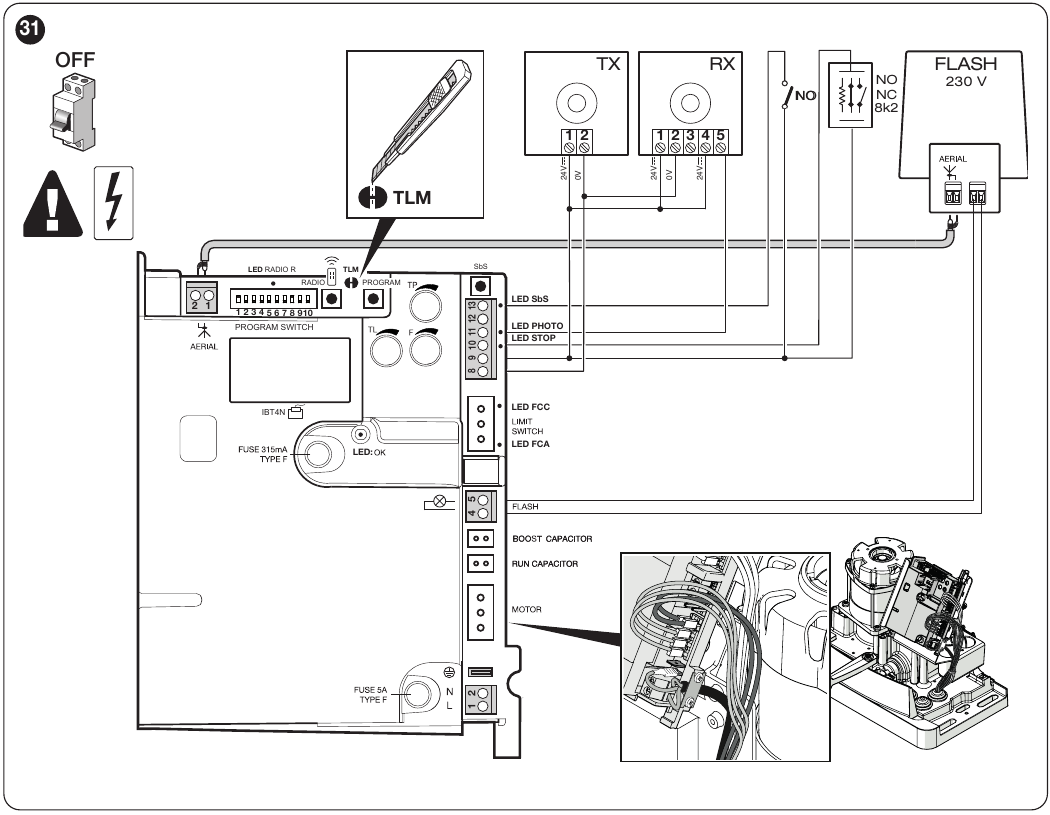
Detailansicht der Tasten, Schalter und Klemmen der ROA42 vergrößern
| Klemmen | Funktion und Anschluss |
|---|---|
| 1–2 | Antenne des integrierten 433,92-MHz-Empfängers. |
| 4–5 | Ausgang 230 V AC für eine selbstblinkende Warnleuchte. Wählen Sie die Warnleuchte passend zur Spannung aus. |
| 8–9 | Versorgung des Zubehörs 24 V DC (±10 %), insgesamt max. 100 mA; Klemme 8 = 0 V, Klemme 9 = +24 V. Im Standby-Modus wird der Ausgang abgeschaltet. |
| 9–10 | STOP: NO- oder NC-Kontakt oder 8,2-kΩ-Widerstand. Der Typ wird erkannt bei der Einlernung. |
| 9–11 | PHOTO: Sicherheitskontakt des Relais-Lichtschrankenempfängers (NC). |
| 8–12 | Versorgung des Senders TX während des Fototests; max. 100 mA am Ausgang für den Fototest. |
| 9–13 | SbS (Schrittbetrieb): potenzialfreier NO-Kontakt, z. B. NICE EKSEU. |
Lichtschranken, Fototest und STOP
ROA42 verwendet einen Relais-Eingang PHOTO; geeignete Beispiele sind NICE EPM. Zweidraht-Lichtschranken BlueBUS werden nicht an PHOTO angeschlossen.
Ohne Fototest
TX und RX von 8–9 versorgen; den NC-Sicherheitskontakt von RX an 9–11 anschließen.
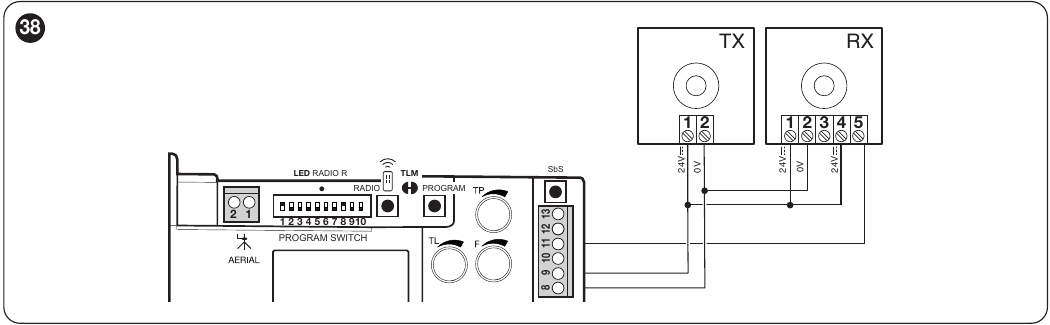
Mit Fototest
RX bleibt an 8–9 angeschlossen, TX wird über 8–12 versorgt. Die Platine ROA42 versorgt das Zubehör mit 24 V Gleichspannung. Ändern Sie bei EPM-Lichtschranken die SYNC-Brücke nicht automatisch, wenn Sie den Fototest einschalten. Die Einstellung hängt von der Art der Stromversorgung der Lichtschranken ab; der Monteur muss die korrekte Funktion des Fototests bei der Prüfung des Tors verifizieren.
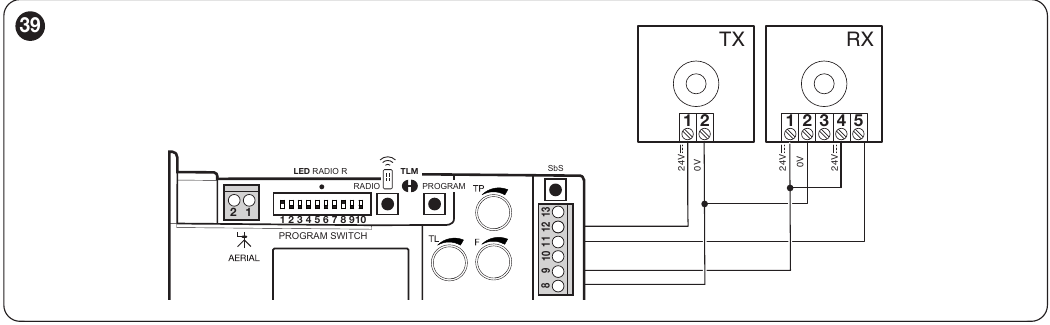
Wiederholen Sie nach jeder Änderung an PHOTO oder STOP das Einlernen der Geräte und die Prüfung der Torreaktion. Bei Aktivierung von STOP hält der Antrieb sofort an und führt eine kurze Rückwärtsbewegung aus.
Erste Inbetriebnahme und Einlernen der Geräte
- Entriegeln Sie den Antrieb, schieben Sie das Tor von Hand ungefähr in die Mitte des Fahrwegs, verriegeln Sie es wieder und schalten Sie die Stromversorgung ein.
- Prüfen Sie die Eingangs-LEDs und die Funktion beider Endschalter. Führen Sie das Einlernen auch dann durch, wenn kein weiteres Zubehör angeschlossen ist.
- Halten Sie PROGRAM. Nach etwa 3 Sekunden beginnt die OK-LED schnell zu blinken. Warten Sie, bis STOP leuchtet und die grüne OK-LED dauerhaft leuchtet; lassen Sie PROGRAM innerhalb von 10 Sekunden los.
- Drei grüne Blinksignale bestätigen die Speicherung. Fünf unmittelbar nach dem Einlernen aufeinanderfolgende rote Blinksignale bedeuten, dass der Vorgang nicht erfolgreich war. Trennen Sie die Stromversorgung und prüfen Sie PHOTO, STOP und die Verkabelung, wiederholen Sie anschließend das Einlernen. Dieses einmalige Einlernergebnis ist von der wiederholten Betriebssignalisierung zu unterscheiden: 5× rotes OK.
- Öffnen und schließen Sie das Tor probeweise und prüfen Sie Bewegungsrichtung, Endabschaltung, Lichtschranken, STOP und manuelle Entriegelung. Die Sicherheitsprüfung und Kraftmessung sind vom Monteur durchzuführen.
Wiederholen Sie das Einlernen nach Änderungen an den Eingängen PHOTO/STOP, den DIP-Schaltern 1/2 oder der Ausrichtung des Antriebs.
Einstellungen der Platine ROA42
Trimmpotentiometer TL, TP und F
| Trimmpotentiometer | Bereich und Einstellung |
|---|---|
| TL | Maximale Betriebszeit; markierte Positionen: 20, 30, 60, 90 und 120 s. Stellen Sie nach vollständigem Öffnen und Schließen eine Reserve von 2–3 s ein. Bei aktivierter Verlangsamung beginnt die Langsamfahrt nach TL/2. Reichen auch 120 s nicht aus, muss der Monteur über eine Änderung der TLM-Brücke entscheiden und die resultierende Zeit am Tor messen. |
| TP | Pause vor dem automatischen Schließen; markierte Positionen: 3, 20, 40, 60 und 120 s. Wird in den Automatikmodi verwendet. Prüfen Sie die tatsächliche Pause durch einen probeweisen Öffnungsvorgang. |
| F | Einstellung der Motorkraft: MIN, 25 %, 50 %, 75 % und MAX sind Positionen am Trimmpotentiometer. Die Prozentwerte entsprechen keinem garantierten Anteil der in Newton gemessenen Kraft. Die Einstellung muss durch eine Kraftmessung und eine Sicherheitsprüfung bestätigt werden. |
Werkseitig ist DIP 1 ON, DIP 2 OFF (halbautomatischer Betrieb) und DIP 8 ON (Verlangsamung) eingestellt. Der voreingestellte TL-Wert beträgt 90 s. Für TP und F sind ungefähre Richtwerte markiert: 60 s und 75 %; kontrollieren Sie die tatsächliche Einstellung auf der Platine und bei der Prüfung des Tors.
DIP 1 und 2: Betriebsmodus
| DIP 1 / 2 | Modus |
|---|---|
| OFF / OFF | Totmannbetrieb: Das Tor bewegt sich nur, solange der Fahrbefehl dauerhaft gehalten wird. |
| ON / OFF | Halbautomatisch; ein Impuls startet den gesamten Fahrvorgang bis zum Endschalter oder bis TL abläuft; Werkseinstellung |
| OFF / ON | Automatikbetrieb mit Pause TP |
| ON / ON | Automatikbetrieb mit Funktion „immer schließen“: Ist das Tor nach Wiederherstellung der Stromversorgung geöffnet, geht dem Schließen ein 5 s langes Vorblinken voraus. |
DIP 3 bis 10: Zusatzfunktionen
| DIP | Bei ON |
|---|---|
| 3 | Gemeinschaftseinfahrtsbetrieb: Ein weiterer Schrittbefehl unterbricht das Öffnen nicht; während des Schließens bewirkt er einen Stopp und eine Richtungsumkehr. Diese Funktion ist im Totmannbetrieb nicht verfügbar. |
| 4 | Vorblinken der Warnleuchte für 5 s; im Totmannbetrieb 2 s. |
| 5 | Im Automatikbetrieb beginnt das Schließen 5 s nach Freigabe der Lichtschranken. Im halbautomatischen Betrieb löst eine Auslösung von PHOTO während des Schließens nach der Pause TP das anschließende automatische Schließen aus. |
| 6 | PHOTO wirkt auch während des Öffnens und hält das Tor an. Im halbautomatischen oder automatischen Betrieb wird das Öffnen nach Freigabe der Lichtschranken fortgesetzt. |
| 7 | Sanftanlauf. |
| 8 | Die Verlangsamung beginnt nach TL/2. Die Geschwindigkeit sinkt auf 30 % des Nennwerts und das Motordrehmoment um 70 %. Stellen Sie TL so ein, dass die Verlangsamung etwa 50–70 cm vor dem Auslösen des Endschalters beginnt; prüfen Sie bei einem schweren Tor, ob der Motor ausreichend Drehmoment hat. |
| 9 / 10 | Bremsen: OFF/OFF aus; OFF/ON leicht; ON/OFF mittel; ON/ON stark. |
Bei TL 90 s beginnt die Verlangsamung nach etwa 45 s. Eine Änderung von TL wirkt sich beim nächsten Öffnungsvorgang aus. Hält das Tor vor dem Ende an, muss der Monteur den mechanischen Widerstand, TL, F und die Wirkung der Verlangsamung prüfen; eine Erhöhung von F allein ersetzt keine Sicherheitsprüfung.
Standby-Modus
Der Standby-Modus ist werkseitig eingeschaltet. Nach erfolgreichem Einlernen wird er nach 5 Minuten Inaktivität aktiviert, vor dem Einlernen nach 10 Minuten. Der 24-V-Ausgang für Zubehör ist dann ausgeschaltet. Benötigt ein angeschlossenes Gerät eine dauerhafte Stromversorgung, muss der Monteur eine geeignete Versorgung wählen oder den Standby-Modus ausschalten; der Stromverbrauch steigt. Die Zeit kann über Oview/ProView geändert werden.
Drücken Sie PROGRAM kurz und lassen Sie die Taste wieder los; prüfen Sie anschließend den Status: zwei OK-Blinksignale = Standby aktiv, ein Blinksignal = inaktiv. Wählen Sie zur Statusänderung anhand der OK-Blinksignale die gewünschte Option (zwei = eingeschaltet, eins = ausgeschaltet), halten Sie dann PROGRAM mindestens 5 s gedrückt und lassen Sie die Taste los, sobald OK wieder mit dem normalen Rhythmus von 1 Hz blinkt. Prüfen Sie anschließend den Status erneut.
Anschluss von BusT4-Programmiergeräten
Die Platine ROA42 verfügt über einen Anschluss mit der Bezeichnung IBT4N auf dem der Abbildung der Platine. Bei getrennter Stromversorgung stecken Sie BiDi-WiFi direkt in den BusT4-Anschluss. Zum Anschließen von ProView oder Oview verwenden Sie die Schnittstelle IBT4N. Trennen Sie vor dem Einstecken die Netzversorgung. Ein falsch eingestecktes Modul kann die Steuereinheit beschädigen.
BiDi-WiFi dient zum Einstellen der unterstützten Parameter über MyNice Pro. Oview und ProView sind Programmiergeräte für den Kundendienst. Diese Geräte ersetzen keinen O-CODE-Funkempfänger und werden nicht an den Versorgungsausgang 8–9.
Handsender und integrierter Empfänger
Der integrierte Empfänger ROA42 arbeitet mit 433,92 MHz und O-CODE-Codierung und speichert im Modus I bis zu 100 Sender. Ein passendes Beispiel ist NICE Era One ON2E. NICE FloR-Sender (FLOR) sind mit diesem Empfänger nicht kompatibel und können nicht darin gespeichert werden. Die Übereinstimmung der Frequenz von 433,92 MHz allein reicht nicht aus; prüfen Sie vor der Bestellung die Codierung des Handsenders.
Modus I: Alle Tasten speichern
- Halten Sie RADIO etwa 4 s lang gedrückt und lassen Sie die Taste los, sobald die LED R aufleuchtet.
- Halten Sie innerhalb von 10 s die Taste des neuen Senders etwa 3 s lang gedrückt.
- Dreimaliges Blinken der LED R bestätigt die Speicherung. Die Tasten 1/2/3/4 werden den Funktionen SbS/Teilöffnung/Öffnen/Schließen zugeordnet. Der ON2E mit zwei Tasten verfügt nur über die Tasten 1 und 2.
Modus II: Eine Taste, ein Befehl
- Drücken Sie kurz RADIO 1× für SbS, 2× für die Teilöffnung, 3× für Öffnen oder 4× für Schließen.
- Achten Sie darauf, dass die LED R die gewählte Anzahl an Blinksignalen wiederholt. Innerhalb von 10 Sekunden halten Sie die ausgewählte Sendertaste etwa 3 s lang gedrückt.
- Dreimaliges Blinken der LED R bestätigt die Speicherung. Derselbe Befehl kann für einen weiteren Sender gespeichert werden, indem der vorherige Schritt innerhalb von 10 s wiederholt wird. Ohne weitere Eingabe wird der Modus beendet.
Einen neuen Handsender mit einem bereits gespeicherten anlernen
Bei stillstehendem Motor können Sie einen neuen Sender auch ohne die Taste RADIO auf der Platine hinzufügen. Lassen Sie nur den Empfänger des Tors, für das Sie den Sender speichern möchten, eingeschaltet. Der Vorgang kann alle Empfänger in Reichweite erfassen.
- Halten Sie in der Nähe der Platine dieselbe Taste des neuen Handsenders etwa 5 s lang gedrückt.
- Drücken Sie am bereits gespeicherten alten Handsender die entsprechende Taste 3× jeweils etwa 1 s lang. Im Modus I kann es eine beliebige Taste sein; im Modus II verwenden Sie die Taste für den Befehl, den Sie übertragen möchten.
- Drücken Sie am neuen Handsender erneut dieselbe Taste etwa 1 s lang und prüfen Sie die Funktion mit einem Testbefehl.
Der neue Handsender übernimmt die Speicherungsart des alten. Sechsmaliges Blinken der LED R während des Vorgangs weist auf eine inkompatible Codierung hin; acht Blinksignale zeigen an, dass der Speicher voll ist.
Funkerspeicher löschen und sperren
Wenn Sie den einzigen Handsender verloren haben, wenden Sie sich vor dem Löschen des Speichers an den Kundendienst. Bei unsachgemäßer Vorgehensweise können auch die übrigen gespeicherten Handsender gelöscht werden. Die Funkerspeichersperre verhindert sowohl das Hinzufügen als auch das Löschen von Handsendern.
Anleitung zum Anlernen von Handsendern
Die Schritte für den integrierten Empfänger ROA42 sind oben aufgeführt. Die Abbildung unten verweist auf die allgemeine Erklärung zum Anlernen von NICE. Beim ROBO1000 sind die angegebenen Zeitabläufe und die Bestätigung über die LED R zu beachten.
LED-Diagnose
Im Normalbetrieb blinkt die grüne LED OK ungefähr einmal pro Sekunde. Wiederholte Gruppen roter Blinksignale, die durch eine Pause von einer Sekunde getrennt sind, weisen auf eine Störung hin. Einzelne Blinksignale beim Einlernen von Geräten sind anhand der jeweiligen Vorgehensweise auszuwerten. Führen Sie nach der Reparatur immer eine Funktionsprüfung durch.
| Anzeige | Prüfen |
|---|---|
| LED OK leuchtet nicht | Zuleitung, Schalter und Sicherungen. Die Ursache des Stromausfalls muss vom Monteur ermittelt werden. |
| 1× rotes Blinken der LED OK | Einlernen oder Änderung fehlgeschlagen DIP 1/2 ohne anschließendes Einlernen. Prüfen Sie PHOTO und STOP, wiederholen Sie anschließend das Einlernen der Geräte. |
| 2× rotes Blinken der LED OK | PHOTO, das Hindernis, den NC-Kontakt und den Fototest. |
| 4× rotes Blinken der LED OK | STOP und den eingelernten Typ. |
| 5× rotes Blinken der LED OK | Fehler beim Speichern der internen Parameter. Warten Sie mindestens 30 s, bis die Steuereinheit versucht, den Betrieb wieder aufzunehmen. Wenn der Fehler weiterhin besteht, wenden Sie sich an den NICE-Kundendienst. |
| 7× rotes Blinken der LED OK | Nach einer Änderung von DIP 1/2 wiederholen Sie das Einlernen oder stellen Sie den ursprünglichen Modus wieder her. Besteht kein Zusammenhang mit einer Modusänderung und bleibt der Fehler bestehen, muss der Kundendienst die internen Schaltkreise der Platine und die Motorverkabelung überprüfen. |
| 8× rotes Blinken der LED OK | Ein anderer Befehl ist noch aktiv. Geben Sie ihn frei und prüfen Sie den SbS-Kontakt, die Taste oder den Sender, der ihn aktiviert hält. |
Bei einem bereiten Sicherheitskreis leuchten die Kontrollleuchten PHOTO und STOP; die LED SbS leuchtet, wenn ein Befehl anliegt. Bei manueller Betätigung des jeweiligen Endschalters muss dessen LED erlöschen. Beseitigen Sie beim Austausch von Sicherungen zunächst die Störungsursache und verwenden Sie ausschließlich die für die jeweilige Platine vorgeschriebenen Werte.
Technische Daten NICE ROBO1000
| Parameter | ROBO1000 / ROA42 |
|---|---|
| Tor | Einzelgrenzwerte: 1 000 kg und 12 m; die Kombination ist anhand des Schweregrads |
| Versorgung / Leistungsaufnahme | 230 V AC, 50/60 Hz / 350 W |
| Motor | 230 V AC; der Zubehör-Ausgang ist getrennt und liefert 24 V |
| Kraft | Nennkraft 300 N; maximale Anfahrkraft 680 N |
| Geschwindigkeit | Etwa 9 m/min bei Nennlast |
| Betriebsintensität | Torflügel bis 4 m: 16 Zyklen/h; bis 8 m: 8 Zyklen/h. Für Torflügel über 8 m ist keine eigenständige Zyklenzahl pro Stunde festgelegt. Dauerbetrieb höchstens 4 min. |
| Umgebung | −20 bis +55 °C; IP44 |
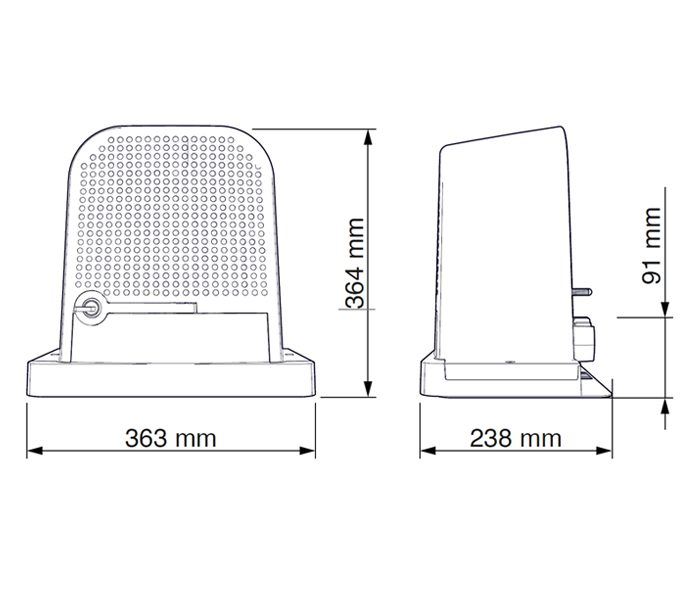
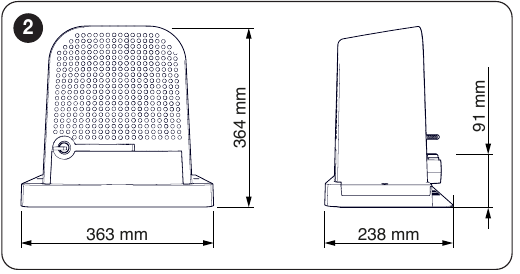
| Abmessungen / Gewicht | 363 mm Breite × 238 mm Tiefe × 364 mm Höhe; 11,5 kg |
Wie kann ich diese Ware bestellen?
Wählen Sie die für Sie passende Möglichkeit:
- Im Online-Shop bestellen: Legen Sie die Ware über die Schaltfläche „KAUFEN“ in den Warenkorb (Sie finden die Schaltfläche hier in der Variantentabelle dieses Produkts).
- Telefonisch bestellen: Rufen Sie uns an unter +43 650 223 8243, und geben Sie Ihre Bestellung telefonisch auf.
- Per E-Mail bestellen: Senden Sie Ihre Bestellung an [email protected]